【フィジカルAI入門③・最終回】もしロボットが失敗したら? 街を歩き回る未来へのハードル

前回は、家事や介護の現場で「頼れる相棒」になるフィジカルAIの明るい未来を紹介したよね。でも、彼らが私たちの街や家で当たり前に動き回るには、まだ越えなきゃいけない「壁」があるの。最終回の今日は、その難しいハードルをできるだけわかりやすくお話しするね。
練習は完璧でも、現実は「想定外」だらけ
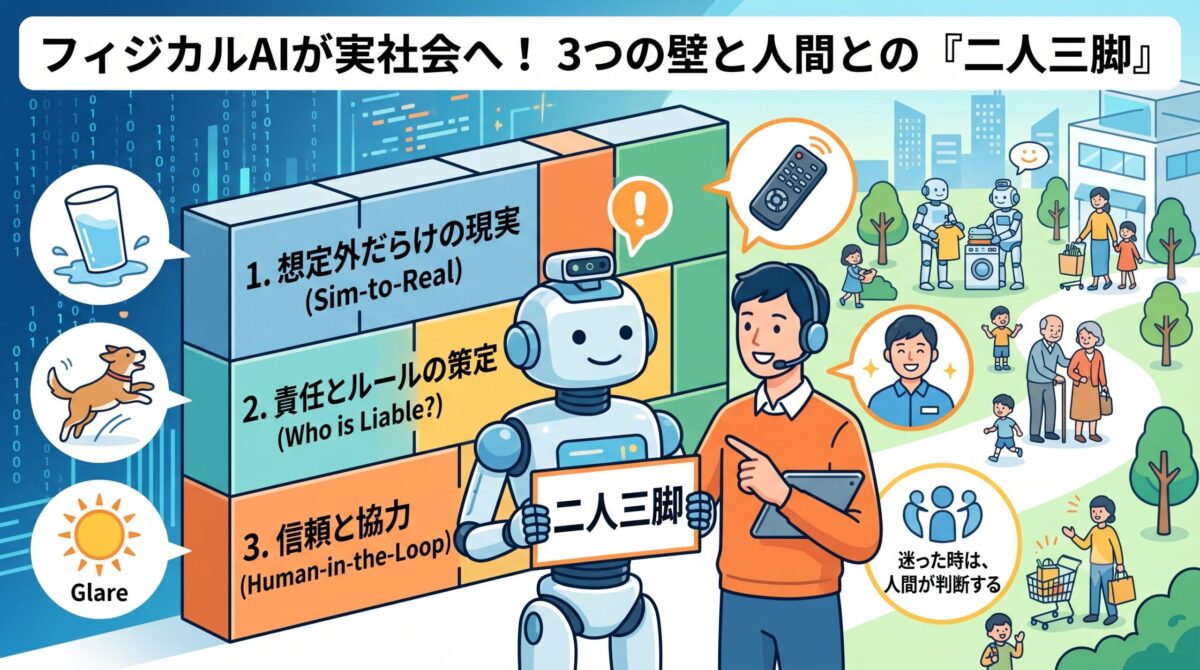
AIのロボットたちは、現実世界に出る前にコンピューターの中の「仮想空間(ゲームの世界のようなもの)」で何百万回も練習を積むの。そこなら、どんなに転んでもモノを壊しても安全だからね。でも、コンピューターの世界と現実世界には大きな違いがあるんだ。それは、現実はノイズと想定外にあふれているということ。
たとえば「テーブルの上のコップを取る」練習を完璧にしてきたロボットがいたとする。でも現実の家では——「今日はコップに水滴がついていて滑りやすい」「横からいきなりペットの犬が飛び出してきた」「西日が眩しくてカメラ(目)がよく見えない」。人間なら「おっと!」とすぐに判断してよけられるけど、コンピューターにとってはこの“ちょっとした現実のズレ”への対応がとても難しいの。この「練習と本番のギャップ」をどう埋めるかが、技術者たちの最大のチャレンジになっているんだ。

補足:この「練習(シミュレーション)と本番(現実)のギャップ」は、ロボティクス最大の技術的障壁のひとつで Sim-to-Real(シム・トゥ・リアル)ギャップ と呼ばれる。ここを埋める研究が、いま世界中で進んでいる。
もし事故が起きたら、誰の責任?
もうひとつの大きな壁は、技術ではなく「社会のルール」。スマホの中のAIが変な文章を作っても笑って済ませられるけど、重さのあるロボットが現実世界で動くとなれば話は別だよね。もし、お使いを頼んだAIロボットが街角で人とぶつかってケガをさせてしまったら、どうなるでしょう?
- ロボットに指示を出した「持ち主」の責任?
- ロボットの体を組み立てた「メーカー」の責任?
- それとも、ロボットの頭脳(プログラム)を作った「IT企業」の責任?
現在の法律では、このあたりのルールがまだハッキリ決まっていないの。車に交通ルールや自賠責保険があるように、フィジカルAIが安全に街を歩くためには、新しい時代のルールと「もしものときの保険」の仕組みを作る必要があるんだ。
補足:ロボットの事故時に「持ち主・メーカー・開発企業」のどこが責任を負うのかは、まだ法整備の途上。車の自賠責保険のような“新しい時代のルール”づくりが、実用化のカギを握っている。
まずは「人間との二人三脚」からスタート
「そんなに難しいなら、実用化はまだ先かな…」とガッカリする必要はないよ。今いちばん現実的とされている解決策は、最初から「AIに100%お任せ」にするのではなく、「困ったときだけ人間が助けてあげる」というアプローチなの。
ロボットが自分で考えて働きつつ、「見たことのない障害物があってどう動けばいいかわからない!」と迷ったときだけ一時停止して、遠隔地にいる人間のオペレーターに助けを求める。人間がカメラ越しに少しだけ操作してピンチを切り抜けたら、またAIが自分で動き出す——そんな仕組みだよ。最初は人間がサポートしながら、ロボットはそこから“想定外の乗り越え方”を学習していく。少しずつ賢くなって、人間が助ける回数が減っていく……これが、フィジカルAIが社会に溶け込んでいく第一歩になるんだ。
補足:困ったときだけ人間が介入するこの仕組みは Human-in-the-Loop(ヒューマン・イン・ザ・ループ) と呼ばれ、完全自律化への過渡期のアプローチとして現在採用されている。
まとめ:SF映画の世界は、すぐそこまで来ている
全3回にわたってフィジカルAIを解説してきたけど、いかがだったかな?「画面の中にいたAIが、体を持って現実世界にやってくる」——数年前まではSF映画の中だけの話だったことが、ものすごいスピードで現実になろうとしているの。もちろん課題はあるけど、世界中の天才たちが今この瞬間もその壁を乗り越えようと奮闘しているよ。
- 最大の技術的な壁は「練習と本番のギャップ(Sim-to-Realギャップ)」
- 社会的な壁は「事故の責任」や「保険」など、新しいルールづくり
- 解決策は、人間が困ったときだけ助ける「二人三脚(Human-in-the-Loop)」から
遠くない未来、私たちが「あ、ロボットさんおはよう!」と道を譲り合うような日がやってくるかもしれないね。そんなワクワクする未来を、ぜひ一緒に楽しみに待とう! 全3回、読んでくれてありがとう〜!
参考情報
- NVIDIA「フィジカル AI とは?」(公式グロッサリー/シミュレーション学習の解説)
- Google DeepMind「RT-2: New model translates vision and language into action」
この記事はShin’s AI Collabの「フィジカルAI入門」シリーズ第3回(最終回)です。



コメント